某知名上市机器人企业之前研发了一款机器人,需要进行量产。然而,在样机调试阶段,客户遭遇了严峻的技术瓶颈,严重影响了产品的交付与性能表现。
客户面临的难题
在实际测试中,该机械臂暴露出一系列行业核心难题:
高速启停抖动:机械臂在进行高频次启停动作时,末端执行器出现明显晃动,导致抓取不稳定。
运动卡顿与异响:关节在特定速度区间运行时不够平顺,伴随有共振引起的刺耳异响。
定位精度不足:由于机身柔性变形和振动,重复定位精度无法满足微米级的作业要求。
客户面临的最大困境在于,这些问题往往在物理样机制造完成后才暴露,导致修改模具和结构成本极高,研发周期被迫一再延长。在市场上也找了多家做仿真的公司进行对比,最终我们有限元科技(元王仿真)通过实力赢得客户认可。
元王仿真解决方案
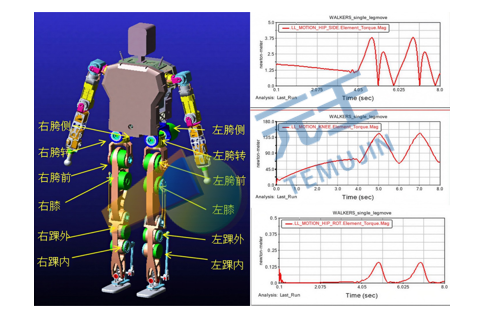
针对上述痛点,元王仿真团队通过多体动力学仿真技术,旨在虚拟整机上复现真实运动,精准定位问题根源。
虚拟复现与根源诊断:通过多体动力学仿真,不仅复现了客户遇到的抖动和卡顿现象,还通过频谱分析锁定了引发共振异响的具体模态频率。
运动控制参数优化:利用仿真模型,我们对机械臂的S型速度曲线及加加速度进行了多轮迭代优化,从控制策略层面消除了启停瞬间的柔性冲击,解决了运动卡顿问题。
动力学—结构数据贯通:我们将多体动力学计算得到的关节力矩时间历程及载荷谱,直接导入结构仿真软件。这种数据贯通让我们能够精确计算关键零部件在动态载荷下的应力应变,从而对传动结构进行针对性加强,既保证了刚度,又避免了过度设计。
项目价值
此次合作,通过多体动力学分析,客户在设计图纸阶段就解决了90%以上的运动学与动力学隐患。优化后的机械臂不仅消除了共振异响,定位精度提升了40%,更将研发试错成本降低了50%以上,真正实现了“所见即所得”的高效研发。
多体动力学仿真分析在机器人行业应用比较广泛,可以解决众多研发设计难题,提前规避一些量产机器人的出现的问题。如果你企业正在研发设计机器人、零部件等,有需要利用仿真的地方,都可以和我们元王仿真进行咨询。